Suchergebnisse für:

Projekt

2D Inline-Qualitätssicherung für NbTiN-Schichten zur Leistungs- und Yield-Steigerung von SNSPDs– 2D Inline

Im Rahmen dieses Projektes soll eine elektrische 2D-Charakterisierung von supraleitenden Detektorschichten bei Raumtemperatur mit der sog. Conductive Atomic Force Microscopy (CAFM) entwickelt werden, um die Kryo-Performance von supraleitenden Nano-Draht Single-Photon Detektoren (SNSPD) in Bezug auf Homogenität, Reproduzierbarkeit und Ausbeute (Yield) zu erhöhen.
2D Inline-Qualitätssicherung für NbTiN-Schichten zur Leistungs- und Yield-Steigerung von SNSPDs– 2D Inline Weiterlesen »

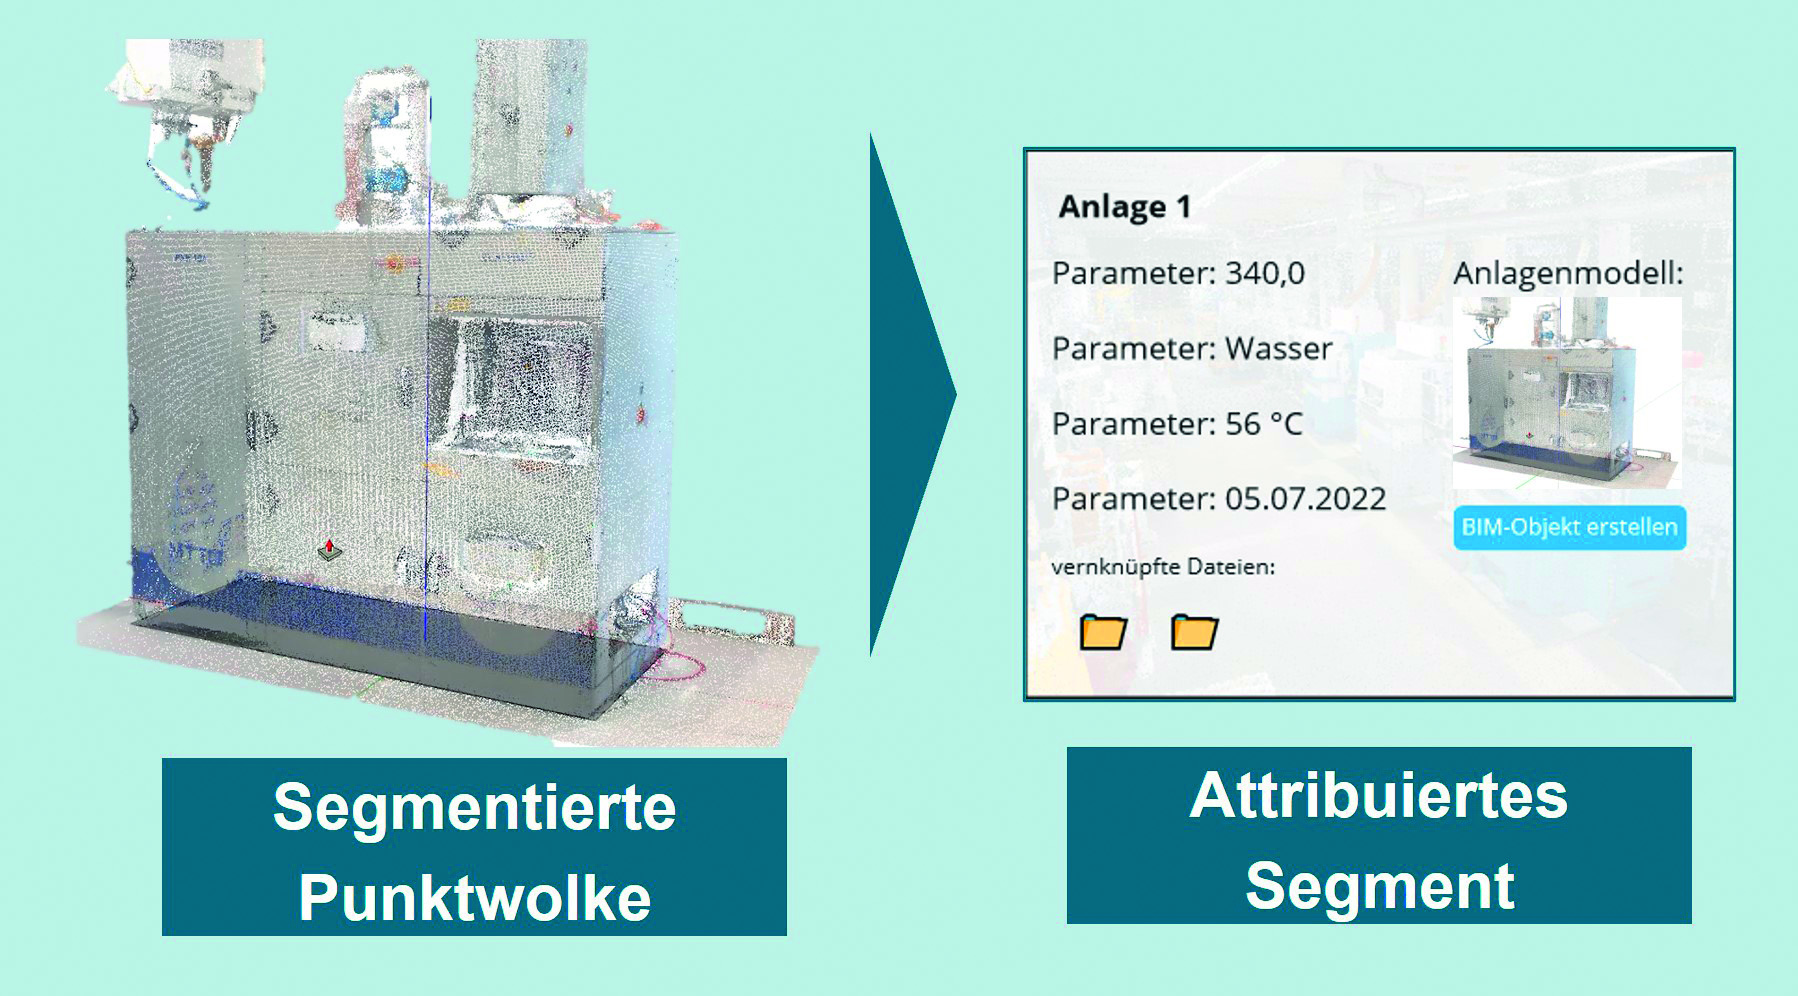
Zielbild eines Bestandsdatenviewers zur Nutzbarmachung von Punktwolken (Quelle: Fraunhofer Institut für Gießerei-, Composite- und Verarbeitungstechnik IGCV)

Digitale Fabrik für KMUs – Nutzbarmachung von Punktwolken – DigiFab4KMU

Viele Unternehmen lassen ihre bestehenden Fabriken und Gebäude heute mit 3D‑Laserscannern aufnehmen. Die daraus entstehenden Punktwolken – dichte 3D-Punktebilder des Raums – sind jedoch nur eingeschränkt nutzbar: Für die Planung müssen sie meist mühsam in vollständige CAD‑Modelle überführt werden. Dieser Prozess, oft als „Scan‑to‑BIM“ bezeichnet, ist zeit- und kostenintensiv und für kleine und mittlere Unternehmen (KMU) häufig nicht finanzierbar.

Digitale Fabrik für KMUs – Nutzbarmachung von Punktwolken – DigiFab4KMU Weiterlesen »

Projekt

Dynamic Optical Ranging & Timing – Optical Intersatellitelink – DORT-OISL

In dieser Vorstudie wird ein neuartiges Konzept eines Optikaufbaus für einen optischen Intersatellitenlink (OISL) theoretisch simuliert und labortechnisch verifiziert. Das neuartige OISL-System soll neben der Kommunikation auch für die hochgenaue Distanzmessung und Zeitsynchronisation geeignet sein. Herausforderung ist die Verwendung unterschiedlicher Laserquellen und die Verwendung additiver Fertigung (3D-Druck) zur Herstellung einer Weltraumoptik.

Dynamic Optical Ranging & Timing – Optical Intersatellitelink – DORT-OISL Weiterlesen »

Lackierter Zylinder – Das Trägermaterial besteht aus einem schwarzen Thermoplast, lackiert mit einer silbernen Farbe; Abbildung links: lackiertes Originalbauteil; Abbildung rechts: Der Lack wurde vollständig entfernt. (Quelle Hochschule für angewandte Wissenschaften Ansbach – Prof. Sover)

Entwicklung und Validierung einer umweltfreundlichen Methode zur Entlackung von lackierten Kunststoffbauteilen– EnLaKu

In vielen Industriezweigen ist die Verwendung lackierter Kunststoffbauteile stark angestiegen. Das Recycling dieser Teile stellt die Entsorgungsindustrie jedoch vor große Herausforderungen, da die Lackierung das spätere Recycling massiv erschwert. So verfügt das Rezyklat von lackierten Bauteilen beispielsweise über schlechtere mechanische Eigenschaften als das Originalmaterial. Die Kombination aus Thermoplasten und Lackschicht stellt deshalb ein großes Hindernis für sortenreines Recycling dar.

Entwicklung und Validierung einer umweltfreundlichen Methode zur Entlackung von lackierten Kunststoffbauteilen– EnLaKu Weiterlesen »

Projekt

Evaluierung des Metal-Binder-Jettings zur Herstellung von HF-Komponenten– HF-Binder

Das Streben nach höheren Datenraten und größerer Bandbreite in der Kommunikationstechnik oder höherer Auflösung von z. B. Radarsensoren führt zu immer komplexeren Hochfrequenz(HF-)komponenten, die mit gesteigerten Anforderungen an die Fertigungsverfahren einhergehen. Anwendungsfelder wie z.B. die Luft- und Raumfahrt oder die maritime Schifffahrt stellen – zusätzlich zu den elektrischen – hohe Anforderungen hinsichtlich der Widerstandsfähigkeit gegen Umwelteinflüsse.

Evaluierung des Metal-Binder-Jettings zur Herstellung von HF-Komponenten– HF-Binder Weiterlesen »

Projekt

Gefüllte Hohlleiterkomponenten für die Anwendung im Millimeterwellenbereich – HF-FILLED

In der Hochfrequenztechnik werden für die beiden großen, kommerziellen Anwendungsfelder Radarsensorik und Datenübertragung immer höhere Anwendungsfrequenzen gefordert, um mehr Auflösung bzw. Datendurchsatz zu erreichen. Durch diese Frequenzsteigerung werden die Strukturen immer kleiner, was den Fertigungsaufwand sowie die Leiterverluste erhöht. Die konventionelle Platinenfertigung stößt hier an technische und ökonomische Grenzen.

Gefüllte Hohlleiterkomponenten für die Anwendung im Millimeterwellenbereich – HF-FILLED Weiterlesen »

Projekt

Prozessanalyse durch direkte Viskositätsmessung – ProVis

Die Produktion von Kelchgläsern bewegt sich aufgrund vieler Einflussfaktoren in einem extrem komplexen Prozessablauf, der mit den aktuellen Möglichkeiten einer hoher Ausschussrate von bis zu 30 % und mehr ausgesetzt ist. Ein Messwert für die Viskosität der Glasschmelze kann die Stabilität des Prozesses steigern und somit den Grundstein für Automatisierung und mehr Nachhaltigkeit legen.

Prozessanalyse durch direkte Viskositätsmessung – ProVis Weiterlesen »

: THD-Logo: Simulation (links), Messung (Mitte) und ihre Differenz (rechts) als Falschfarbendarstellung des Abtrags in Nanometern nach Bearbeitung des „digitalisierten THD-Logos" auf einer Floatglas-Planfläche mit einem Durchmesser von 68 mm. Das Logo wurde binär umgerechnet, das bedeutet in zwei verschiedene Niveaustufen mit Vorschüben von 1,25 (Hintergrundfläche) beziehungsweise 25,0 mm/s (Logofläche) diskretisiert. Durch die ausgedehnte Werkzeugfunktion kommt es infolge der asymmetrischen Ausdehnung der WAF zu einer scheinbaren Vervielfältigung der Niveaustufen mit Übergangsplateaus zwischen den Strukturen des Logos. An den Punkten mit starker Abtragänderung sind die Limitationen der Dynamik des Roboters als Abweichung zur Simulation deutlich zu erkennen. (Quelle: Technische Hochschule Deggendorf, TC-Teisnach, Institut für Präzisionsbearbeitung und Hochfrequenztechnik- IPH)

ROBOTER gesteuertes MRF Polieren – Roboter MRF

Das magnetorheologische Finishing (MRF) ist ein etabliertes Verfahren zur Bearbeitung hochpräziser optischer Oberflächen, jedoch sind bestehende Systeme sehr kostenintensiv und wenig flexibel. Besonders für KMU erschweren hohe Investitionskosten und die eingeschränkte Anpassbarkeit den Einsatz dieses Verfahrens. Im Forschungsvorhaben sollte daher untersucht werden, ob ein kostengünstiger Industrieroboter als alternatives Bewegungssystem eingesetzt werden kann.

ROBOTER gesteuertes MRF Polieren – Roboter MRF Weiterlesen »

Nach oben scrollen